这是一套来自CSDN会员专享的电子书合集,总计约1000本,覆盖了当前IT技术领域的主流方向。无论你是刚入门的编程新手,还是寻求进阶的资深开发者,都能从中找到适合自己的学习资料。 资源内容概览: 编程语言:包含Java、Python、C++、C#、PHP、Go等主流语言的入门与进阶书籍,如《Java编程思想(第4版)》、《利用Python进行数据分析(原书第2版)》、《Go语言从入门到进阶实战》等。 人工智能与机器学习:涵盖深度学习、TensorFlow、PyTorch、机器学习实战等热门方向,包括《深度学习之美》、《百面机器学习》、《TensorFlow实战Google深度学习框架》等。 数…...
本课程面向希望快速上手ROS机械臂开发的初学者与进阶开发者,以7天系统学习为主线,从ROS基础概念出发,逐步深入到机械臂建模、运动控制、仿真环境搭建与工业应用实战。课程由深蓝学院出品,每个模块均配有实战代码与详细讲解,帮助学习者在动手实践中全面掌握ROS机械臂开发的核心技能。
课程内容概览
- 第1节 ROS的过去、现在和未来:梳理ROS的发展脉络与未来趋势,建立对机器人操作系统的整体认知。
- 第2节 风靡机器人圈的ROS到底是什么:深入浅出地讲解ROS的核心概念与架构,解答初学者最常见的疑惑。
- 第3节 如何从零创建一个机器人模型:手把手带领学员完成机器人模型的搭建,配套完整代码与资料,涵盖URDF描述与launch配置。
- 第4节 ROS机械臂开发中的主角MoveIt!:系统介绍MoveIt!的功能与使用方式,理解机械臂运动规划的核心工具。
- 第5节 搭建仿真环境一样玩转ROS机械臂:在Gazebo中搭建仿真环境,结合MoveIt!配置实现机械臂的虚拟调试。
- 第6节 MoveIt!编程驾驭机械臂运动控制:通过编程接口实现机械臂运动控制,将理论转化为可运行的代码。
- 第7节 MoveIt!中不得不说的“潜规则”:揭示MoveIt!使用中的常见陷阱与实用技巧,帮助避开开发弯路。
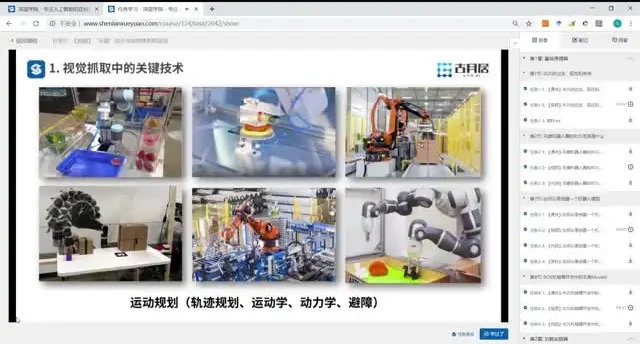
- 第8节 ROS机器视觉应用中的关键点:引入机器视觉模块,讲解视觉与机械臂结合的关键技术点,配套代码涵盖视觉处理与仿真集成。
- 第9节 “手眼”结合完成物体抓取应用:综合运用视觉与运动控制,实现完整的物体抓取应用,配套代码与资料齐全。
- 第10节 针对工业应用的ROS-I又是什么:介绍ROS-I在工业场景中的应用,拓展对ROS生态的认知边界。
- 第11节 基于ROS设计一款机械臂控制系统:以完整项目为例,从驱动、消息、仿真到视觉抓取,综合设计一套机械臂控制系统。
- 第12节 ROS—机器人开发的神兵利器:总结ROS在机器人开发中的价值与学习路径,为后续深入实践指明方向。
课程特色
- 循序渐进:从ROS基础到机械臂建模、MoveIt!编程、视觉抓取与工业应用,7天形成完整知识闭环。
- 实战驱动:每节均配有可运行的代码与配套资料,涵盖URDF模型、MoveIt!配置、Gazebo仿真、视觉处理与抓取应用等模块。
- 项目完整:第11节以PROBOT_Anno机械臂为案例,整合驱动、消息、仿真、视觉抓取等模块,呈现一套完整的机械臂控制系统设计流程。
- 课件齐全:包含各节代码与资料文件夹,方便学员跟随课程动手实践,边学边练。
无论是机器人爱好者、在校学生,还是希望转型ROS机械臂开发的专业开发者,本课程都能提供清晰的学习路径与扎实的实战经验,帮助你在短时间内建立起ROS机械臂开发的完整知识体系。
📢 以下文件由夸克网盘用户于2024-09-30分享(文件数量过多时仅展示部分文件)
【深蓝学院】ROS机械臂开发:从入门到实战18.24GB
第1节 ROS的过去、现在和未来603.54MB
ROS的过去、现在和未来.mp4603.54MB
第2节 风靡机器人圈的ROS到底是什么552.11MB
风靡机器人圈的ROS到底是什么.mp4552.11MB
第3节 如何从零创建一个机器人模型856.15MB
【代码】如何从零创建一个机器人模型0B
marm_description0B
launch0B
urdf0B
ur30B
config0B
launch0B
meshes0B
textures0B
urdf0B
【资料】如何从零创建一个机器人模型0B
如何从零创建一个机器人模型.mp4856.15MB
第4节 ROS机械臂开发中的主角MoveIt!2.6GB
ROS机械臂开发中的主角MoveIt!.mp42.6GB
第5节 搭建仿真环境一样玩转ROS机械臂2.65GB
【代码】搭建仿真环境一样玩转ROS机械臂0B
probot_anno_moveit_config0B
config0B
launch0B
probot_description0B
launch0B
meshes0B
urdf0B
probot_gazebo0B
config0B
launch0B
probot_anno0B
搭建仿真环境一样玩转ROS机械臂.mp42.65GB
第6节 MoveIt!编程驾驭机械臂运动控制5.31GB
6MoveIt!编程驾驭机械臂运动控制.mp45.31GB
第7节 MoveIt!中不得不说的“潜规则”915.78MB
MoveIt!中不得不说的“潜规则”.mp4915.78MB
第8节 ROS机器视觉应用中的关键点1.1GB
【代码】ROS机器视觉应用中的关键点0B
probot_anno_with_gripper_moveit_config0B
config0B
launch0B
probot_description0B
launch0B
meshes0B
gripper0B
sensors0B
urdf0B
sensors0B
probot_gazebo0B
config0B
launch0B
probot_anno0B
probot_anno_with_gripper0B
worlds0B
probot_vision0B
doc0B
include0B
probot_vision0B
launch0B
src0B
任务学习 - 深蓝学院 - 专注人工智能的在线教育.mp41.1GB
第9节 “手眼”结合完成物体抓取应用1.19GB
【代码】“手眼”结合完成物体抓取应用0B
probot_anno_with_gripper_moveit_config0B
config0B
launch0B
probot_description0B
launch0B
meshes0B
gripper0B
sensors0B
urdf0B
sensors0B
probot_gazebo0B
config0B
launch0B
probot_anno0B
probot_anno_with_gripper0B
worlds0B
probot_grasping0B
include0B
probot_grasping0B
launch0B
src0B
【资料】“手眼”结合完成物体抓取应用0B
“手眼”结合完成物体抓取应用.mp41.19GB
第10节 针对工业应用的ROS-I又是什么1.46GB
针对工业应用的ROS-I又是什么.mp41.46GB
第11节 基于ROS设计一款机械臂控制系统590.3MB
【代码】基于ROS设计一款机械臂控制系统0B
PROBOT_Anno0B
docs0B
images0B
probot_anno_ikfast_manipulator_plugin0B
include0B
src0B
probot_anno_moveit_config0B
config0B
launch0B
probot_anno_with_gripper_moveit_config0B
config0B
launch0B
probot_bringup0B
config0B
launch0B
probot_demo0B
scripts0B
src0B
probot_description0B
launch0B
meshes0B
urdf0B
probot_driver0B
bin0B
probot_gazebo0B
config0B
launch0B
worlds0B
probot_grasping0B
include0B
launch0B
src0B
probot_msgs0B
msg0B
probot_rviz_plugin0B
plugin0B
probot_vision_pick0B
probot_pick_place0B
probot_vision0B
基于ROS设计一款机械臂控制系统.mp4590.3MB
第12节 ROS—机器人开发的神兵利器509.18MB
ROS—机器人开发的神兵利器.mp4509.18MB
共12个文件,合计:18.24GB

10积分